Топобатиметричний лідар на острові Саона: картографування пляжів, берегових ліній і мілководного морського дна за допомогою лазерного сканування
Вступ
Острів Саона, розташований біля південно-східного узбережжя Домініканської Республіки, є цінним місцем для розуміння того, як прибережні ландшафти поєднуються з мілководним морським середовищем. Пляжі, прибережні води, підводна місцевість і прибережні екосистеми утворюють одну фізичну систему, що постійно змінюється. Для вивчення цих середовищ потрібна точна інформація про висоту як над, так і під поверхнею води.
Традиційні дослідження землі та підводні дослідження глибини часто використовують різні інструменти та методи. Повітряний топобатиметричний LiDAR пропонує інший підхід: він використовує лазерне сканування для збору інформації про висоту вздовж узбережжя та відповідних мілководних середовищ під час тієї самої операції зйомки.
Для прибережних інженерів, морських дослідників і екологічних планувальників ця технологія може допомогти створити пов’язані тривимірні моделі прибережної зони. Ретельно розроблений топобатиметричний проект LiDAR міг би підтримати майбутні дослідження зміни берегової лінії, затоплення узбережжя, морфології пляжів і мілководних середовищ існування навколо острова Саона.
У цій статті пояснюється, як працює технологія, яку інформацію вона може збирати, де вона корисна та які обмеження слід враховувати, перш ніж застосувати її до середовища Карибського острова.
1. Що таке топобатиметричний лідар?
Лідар означає виявлення світла та визначення дальності. Це технологія дистанційного зондування, яка вимірює відстані шляхом передачі лазерних імпульсів і реєстрації світла, відбитого від поверхонь.
Топобатиметричний ЛіДАР поєднує дві пов’язані геодезічні функції:
- Топографічний ЛіДАР: вимірює висоту та характеристики поверхні земля.
- Батиметричний лідар: використовує лазерне світло, що проникає через воду, для вимірювання зануреної місцевості у відповідних водних умовах.
Комбінована система призначена для збору інформації на межі суша-вода. Його результати можуть включати висоту пляжів, прибережну місцевість, повернення поверхні води та підводні висоти морського дна.
Це особливо цінно в дослідженнях узбережжя, оскільки в іншому випадку наземні та підводні дослідження можуть створити окремі набори даних із прогалинами або невідповідностями поблизу берегової лінії.
NOAA описує топографічні системи як такі, що зазвичай використовують ближнє інфрачервоне світло, а батиметричні системи використовують зелене світло, здатне проникати через воду. Комбіновані спостереження можна обробити в тривимірні висотні продукти. (NOAA: https://oceanservice.noaa.gov/geodesy/lidar.html)
2. Як працює бортовий топобатиметричний лідар?
Типова система огляду встановлюється на літаку. Літак слідує за запланованими лініями польоту, а сканер надсилає лазерні імпульси на поверхню.
Топобатиметрична система зазвичай використовує дві довжини хвилі лазера:
лазер ближнього інфрачервоного діапазону
Лазер ближнього інфрачервоного діапазону в основному використовується для вимірювання поверхні землі. Він може записувати відбитки від пляжів, відкритих скель, рослинності та інших прибережних об’єктів.
Це також допомагає ідентифікувати водну поверхню, оскільки ближнє інфрачервоне світло сильно відбивається або поглинається на межі повітря та води, а не забезпечує корисні віддачі від морського дна.
Зелений лазер
Зелений лазер використовується для підводного компонента. Частина його енергії проходить через воду, рухається до морського дна та повертається до бортового датчика після відбиття.
Прилад фіксує час і характеристики поверненого сигналу. Визначаючи віддачу від поверхні води та морського дна, програмне забезпечення для обробки може оцінити глибину води та висоту морського дна.
Зелений лазер втрачає енергію під час проходження крізь воду. Зважені частинки, водорості, бульбашки та інші матеріали можуть розсіювати або поглинати світло, зменшуючи силу повернення морського дна.
Управління природних ресурсів Канади пояснює, як працюють разом спостереження ближнього інфрачервоного та зеленого лазерів, зокрема вплив заломлення та прозорості води. (Посилання: Федеральна інструкція щодо збору даних для повітряних лідарів)
3. Наука за лазерним вимірюванням відстані
LiDAR вимірює відстань, використовуючи час проходження лазерного імпульсу.
Для спрощеного наземного вимірювання відстань можна виразити так:
R = c × Δt / 2
Де:
- R = відстань між датчиком і відбиваючою поверхнею
- c = швидкість світла
- Δt = виміряний час подорожі туди й назад
Поділ на два необхідний, оскільки лазер рухається до цілі, а потім повертається до датчика.
Підводні вимірювання потребують додаткових поправок. Світло змінює швидкість і напрямок, коли воно переходить з повітря у воду. Тому система обробки повинна враховувати заломлення та різні оптичні властивості двох середовищ.
Точний розрахунок залежить від конструкції приладу, виявлених форм хвилі та методу обробки. Достовірна зйомка не повинна розглядати підводний шлях так, ніби лазер пройшов повністю по повітрю.
4. Чому прозорість води важлива?
Прозорість води є одним із найважливіших факторів, що впливають на продуктивність батиметричного ЛіДАРу.
Зелений лазер має проходити крізь товщу води, відбиватися від дна та повертатися до бортового приймача. Якщо надто багато світла розсіюється або поглинається, повернення з морського дна може стати слабким або неможливим для впевненого визначення.
Кілька умов навколишнього середовища можуть вплинути на результат:
- Завислий осад у воді.
- Водорості та інший біологічний матеріал.
- Розчинена органіка речовина.
- Хвилі, що розбиваються, і бульбашки повітря.
- Темні матеріали морського дна або з низьким коефіцієнтом відбиття.
- Зміна каламутності після дощу або збурення узбережжя.
Чиста вода може пропускати більше, ніж каламутна вода, але максимально досяжна глибина не є фіксованим значенням для кожного приладу чи місця.
NOAA зазначає, що батиметричний ЛіДАР може бути корисним у мілководних прибережних районах і що характеристики глибини залежать від прозорості води та можливостей системи. Його опис прибережних топобатиметричних даних також визначає прогалини, де повернення дна не може бути впевнено виявлено.
Для дослідження острова Саона прозорість води слід оцінити перед плануванням польоту. Одна дата дослідження може не відображати умови протягом року.
5. Що дає топобатиметрична LiDAR-зйомка?
Першим основним виходом є хмара точок: набір окремих тривимірних вимірювань.
Кожна точка може містити просторові координати та додаткові атрибути, такі як інтенсивність поверненого сигналу, класифікація чи число поверненого сигналу, залежно від системи та робочого процесу обробки.
Після контролю якості хмару точок можна використовувати для створення кількох картографій. продукти.
Цифрові моделі рельєфу
Цифрова модель рельєфу представляє рельєф поверхні над визначеною областю. Прибережна модель може включати відкриту землю та відповідну підводну місцевість.
Цифрові моделі рельєфу
Цифрова модель рельєфу намагається відобразити грунт або морське дно, а не рослинність, будівлі чи інші об’єкти.
Поперечні розрізи узбережжя
Поперечні перерізи показують зміни висоти від внутрішніх районів через пляж до мілководдя. Інженери можуть використовувати їх для дослідження профілів пляжу та берегового схилу.
Контурні карти
Контури з’єднують місця з рівною висотою. Вони можуть допомогти інтерпретувати градієнти пляжу, підводну місцевість і форми прибережного рельєфу.
Тривимірні візуалізації
3D-модель може допомогти планувальникам і дослідникам вивчити, як поверхня землі з’єднується з підводними об’єктами.
Ці продукти завжди повинні включати метадані, що описують дати дослідження, системи координат, вертикальні посилання, щільність точок, методи обробки та відомі обмеження.
6. Як планується топобатиметрична зйомка LiDAR?
Надійна берегова зйомка починається до того, як літак злетить.
Крок 1: Визначте цілі зйомки
Команда проекту має визначити, для чого використовуватимуться дані. Моніторинг берегової лінії, моделювання повеней, картографування середовищ існування та інженерне проектування можуть вимагати різного охоплення та специфікацій якості.
Крок 2: Оцініть умови навколишнього середовища
Команда має вивчити прозорість води, стан хвиль, каламутність, погоду, рослинність і очікувану відбивну здатність морського дна.
Для роботи на мілководді погана видимість може спричинити відсутність повернення морського дна, навіть якщо наземні вимірювання виконуються. успішно.
Крок 3: Спроектуйте лінії польоту
Планування польоту визначає зону огляду, висоту польоту, відстань між лініями, перекриття та очікувану щільність точок.
План має охоплювати прибережну зону суші та поширюватися в бік моря достатньо далеко, щоб охопити передбачувану мілководну зону, залежно від можливостей датчика.
Крок 4: Установіть позиціонування та орієнтація
Бортові системи LiDAR використовують супутникове позиціонування та інерціальний вимірювальний блок для визначення положення та орієнтації літального апарату.
Ці вимірювання поєднуються зі спостереженнями сканера та інформацією калібрування, щоб обчислити місцезнаходження кожного лазерного повернення.
Крок 5: Зберіть дані
Літальний апарат слідує запланованими лініями та записує лазерні повернення разом із навігацією та системну інформацію.
Крок 6: Обробка та перевірка
Група обстеження обробляє спостереження, визначає повернення землі та води, виправляє підводні вимірювання та оцінює якість даних.
Незалежні наземні або водні перевірки важливі перед тим, як дані будуть використані для критичних інженерних рішень.
7. Важливість GNSS та інерціальних вимірювальних систем
Лазерний сканер вимірює відстані, але одних тільки вимірювань дальності недостатньо, щоб визначити точне розташування точки на поверхні Землі.
Системі також потрібно знати:
- Положення літака.
- крен, тангаж і курс літака.
- Орієнтація сканера.
- Кут лазерного променя.
- Час і параметри калібрування.
Спостереження Глобальної навігаційної супутникової системи (GNSS) допомагають визначити положення літака. Інерційний вимірювальний пристрій (IMU) реєструє рух і орієнтацію літака.
Поєднання цих вимірювань з дальністю лазера та інформацією про кут сканування створює хмари точок із геоприв’язкою.
Цей робочий процес позиціонування важливий для порівняння опитувань, зібраних у різні дати. Це також дає змогу поєднувати бортовий LiDAR з іншими наборами даних прибережного картографування.
8. Застосування навколо острова Саона
Топобатиметричний ЛіДАР може підтримувати кілька типів прибережних досліджень навколо острова Саона, якщо буде проведено відповідне дослідження та підтверджено результати.
Морфологія пляжу та дослідження берегової лінії
Пов’язана модель висоти суші та води може допомогти дослідникам вивчати профілі пляжів, берегові схили та зміни в прибережній місцевості.
Повторні дослідження. може допомогти визначити, де висота збільшилася або зменшилася. Однак для виявлення значущих змін потрібні порівняльні методи дослідження, еталонні системи та оцінки невизначеності.
Оцінка прибережних повеней
Моделі повеней потребують інформації про рельєф, по якому може рухатися вода.
Неперервна модель висоти узбережжя може покращити представлення переходу між внутрішньою місцевістю, пляжами та мілководними морськими районами.
Самі по собі дані LiDAR не передбачають повінь. Вони є одним із вхідних даних для моделі, яка також потребує рівнів води, хвиль, граничних умов та іншої відповідної інформації.
Картування мілководдя та середовища проживання
Форма морського дна корисна для розуміння фізичного розташування морських середовищ існування.
Топобатиметричний LiDAR може допомогти нанести на карту неглибоку занурену місцевість, де прозорість води та коефіцієнт відбиття дна дозволяють надійно. повернення.
Щоб ідентифікувати та підтвердити типи місць існування, все ще необхідні додаткові екологічні дослідження. Дані про висоту не слід розглядати як прямий доказ існування певного виду чи екосистеми.
Планування прибережної інфраструктури
Інженери можуть використовувати детальну інформацію про висоту узбережжя під час оцінки запропонованих споруд, шляхів під’їзду, дренажних систем і концепцій захисту берегової лінії.
Будь-який інженерний проект має ґрунтуватися на відповідній точності обстеження, дослідженні місця та відповідних технічних стандарти.
Моніторинг берегових змін
Повторні дослідження висоти можуть допомогти кількісно визначити зміни поверхні пляжу та морського дна.
Дослідники можуть порівнювати цифрові моделі висоти за різні дати, щоб оцінити ерозію чи відкладення, за умови, що якість даних, контрольні рівні та невизначеність ретельно контролюються.
9. Топобатиметричний ЛіДАР порівняно з іншими методами дослідження
Жодна технологія дослідження не підходить для кожного прибережного середовища.
Топографічний ЛіДАР корисний для картографування рельєфу суші та поверхні, але звичайні вимірювання в ближньому інфрачервоному діапазоні не забезпечують висот морського дна під водою.
Батиметричний сонар використовує звукові хвилі для вимірювання підводних глибин. Він може працювати у воді, де оптичний LiDAR може мати проблеми, хоча зазвичай для цього потрібне судно чи інша водна платформа.
Супутникова батиметрія використовує оптичні супутникові зображення для оцінки глибини мілководдя. Його ефективність залежить від прозорості води, умов дна, якості зображення та калібрування.
Аерофотограмметрія використовує зображення, що накладаються, для реконструкції видимих поверхонь. Це корисно для відкритих пляжів і прибережних об’єктів, але звичайні зображення у видимому світлі не вимірюють безпосередньо підводну місцевість через непрозору або оптично складну воду.
Практична програма картографування узбережжя може поєднувати ці методи. Керівництво NOAA щодо робочого процесу лідара зазначає, що топобатиметричний лідар може допомогти заповнити перехід між топографічним лідаром і покриттям батиметричного сонара.
10. Точність, перевірка та якість даних
Візуально приваблива 3D-модель не є автоматично точним дослідженням.
Команда проекту повинна оцінити як горизонтальну, так і вертикальну точність, а також надійність занурених повернень.
Важливі перевірки якості включають:
- Порівняння висот суші з незалежним оглядовим контролем.
- Перевірка підводних глибин за відповідними еталонними вимірюваннями.
- Дослідження відмінностей між лініями польоту, що перекриваються.
- Перегляд щільності точок і областей із відсутніми даними.
- Оцінка впливу водних умов.
- Перевірка калібрування та записів про позиціонування.
- Повідомлення про невизначеність і дані обмеження.
Рух водної поверхні, хвилі, поправки на заломлення, коефіцієнт відбиття морського дна та позиціонування літака – все це може вплинути на кінцевий продукт.
Для берегової техніки невизначеність слід повідомляти чітко, а не приховувати за одним числом точності. Відповідна вимога до якості залежить від передбачуваного використання даних.
11. Проблеми використання топобатиметричного ЛіДАР у Карибському басейні
Середовище тропічного острова викликає кілька практичних міркувань.
Змінна прозорість води
Опади, стік, повторна суспензія осаду та біологічна активність можуть впливати на видимість під водою. Слід враховувати ці зміни під час обстеження.
Хвилі, що розбиваються
Піна та бульбашки можуть розсіювати зелений лазер і заважати виявленню морського дна. Зони прибою можуть містити прогалини в підводній хмарі точок.
Густа прибережна рослинність
Рослинність може ускладнити видобуток голої місцевості. Кілька лазерних повернень і алгоритмів класифікації можуть допомогти, але щільне покриття все одно може обмежити виявлення землі.
Складна геометрія узбережжя
Скелясті околиці, невеликі затоки, мілкі рифи та мінливі профілі пляжів можуть вимагати ретельного планування польоту та додаткових досліджень.
Прогалини в даних
Успішне дослідження не гарантує повного охоплення кожної підводної ділянки. Відсутні дані з морського дна слід ідентифікувати та задокументувати, а не подавати як виміряний ландшафт.
12. Запропонована структура дослідження топобатиметричного ЛіДАР для острова Саона
Майбутній дослідницький проект може бути організований у п’ять етапів.
Етап 1 – Попередня оцінка: Перегляньте доступні прибережні карти, супутникові зображення, умови води та передбачувані цілі дослідження.
Етап 2 – План дослідження: Виберіть відповідний бортовий датчик, визначте сушу та мілководдя охоплення, установити вимоги до позиціонування та запланувати незалежну перевірку.
Етап 3 – Збір даних: Збирайте дані літарного лідара в повітрі за відповідних погодних умов і умов прозорості води.
Етап 4 – Обробка та контроль якості: Створення класифікованих хмар точок, цифрових моделей рельєфу, берегових поперечних розрізів та інформації про невизначеність.
Етап 5 – Аналіз узбережжя: Використовуйте підтверджений набір даних для дослідження берегової лінії, морфології пляжу, аналізу мілководдя морського дна або відповідних програм моделювання повеней.
Проект має визначити області, де LiDAR не може отримати надійні дані про дно, і за потреби використовувати додаткові методи.
Це запропонована структура дослідження, а не твердження, що навколо Саони вже існує топобатиметричне дослідження LiDAR або програма постійного моніторингу. Острів.
13. Чому ця технологія важлива для берегової інженерії?
Берегова інженерія вимагає розуміння того, як суша та вода взаємодіють.
Пляж неможливо повністю вивчити, вимірявши лише його відкриту поверхню. Подібним чином підводний рельєф біля берегової лінії може впливати на трансформацію хвиль, рух осаду та прибережні процеси.
Топобатиметричний ЛіДАР пропонує спосіб збору пов’язаної інформації про висоту в більшій частині цієї перехідної зони.
Для студентів цивільних інженерів це також корисний приклад того, як геодезія, дистанційне зондування, геодезія, ГІС та берегова інженерія працюють разом. Технологія демонструє, що сучасне прибережне картографування не обмежується традиційними наземними вимірюваннями чи дослідженнями глибини на судні.
Часті запитання
1. Що таке топобатиметричний ЛіДАР?
Це метод повітряної лазерної зйомки, призначений для вимірювання як висоти землі, так і підводної місцевості у відповідних мілководних середовищах.
2. Як LiDAR вимірює глибину під водою?
Зелений лазер мандрує водою і відбивається від морського дна. Система ідентифікує повернення води на поверхню та морське дно та обчислює глибину після застосування необхідних оптичних і геометричних поправок.
3. Чому топобатиметричний ЛіДАР використовує зелене світло?
Зелені хвилі можуть проникати у воду ефективніше, ніж довжини хвиль ближнього інфрачервоного діапазону, які зазвичай використовуються для картографування суші. Фактичне проникнення залежить від прозорості води, датчика та умов морського дна.
4. Чи може LiDAR нанести на карту зони коралових рифів?
Він може нанести на карту неглибокі поверхні морського дна, пов’язані з рифами, де вода достатньо прозора, а дно повертається. Екологічна ідентифікація та оцінка стану рифів потребують додаткових доказів.
5. Чи може це замінити сонари?
Ні. Лідар і гідролокатор мають різну силу. LiDAR корисний для швидкого охоплення з повітря відповідних мілководдя, а гідролокатор важливий для більш глибоких або оптично складних підводних ділянок.
6. Чи доступний топобатиметричний ЛіДАР для острова Саона?
Ця стаття не підтверджує, що конкретне топобатиметричне дослідження ЛіДАР було завершено навколо острова Саона. Місцеве покриття та доступність даних слід перевіряти за допомогою авторитетних сховищ карт і постачальників опитувань.
7. Яке основне обмеження батиметричного ЛіДАР?
Прозорість води є основним обмеженням, оскільки зважені речовини, бульбашки та інші оптичні перешкоди можуть послабити або перешкодити надійним відображенням морського дна.
8. Що можуть робити інженери з топобатиметричними даними LiDAR?
Вони можуть використовувати відповідні підтверджені дані для моделювання прибережної місцевості, досліджень берегової лінії, оцінки повеней, дослідження морфології пляжів і попереднього планування інфраструктури.
Висновок
Topobathymetric LiDAR об’єднує наземну та мілководну зйомку за допомогою бортової лазерної технології. Поєднуючи лазерні вимірювання ближнього інфрачервоного та зеленого діапазонів із точними даними позиціонування та орієнтації, він може виробляти детальну тривимірну інформацію у відповідних прибережних середовищах.
Для острова Саона ця технологія є багатообіцяючим підходом для майбутніх досліджень морфології пляжів, зміни берегової лінії, мілкого рельєфу морського дна та моделювання прибережних повеней. Його корисність залежатиме від прозорості води, дизайну дослідження, можливостей приладу, обробки даних і незалежної перевірки.
Найефективніша стратегія прибережного картографування не обов’язково покладається на один інструмент. Поєднання топобатиметричного LiDAR із ехолотом, дослідженнями GNSS, аерофотознімками та польовими спостереженнями може забезпечити більш повне розуміння прибережного середовища.
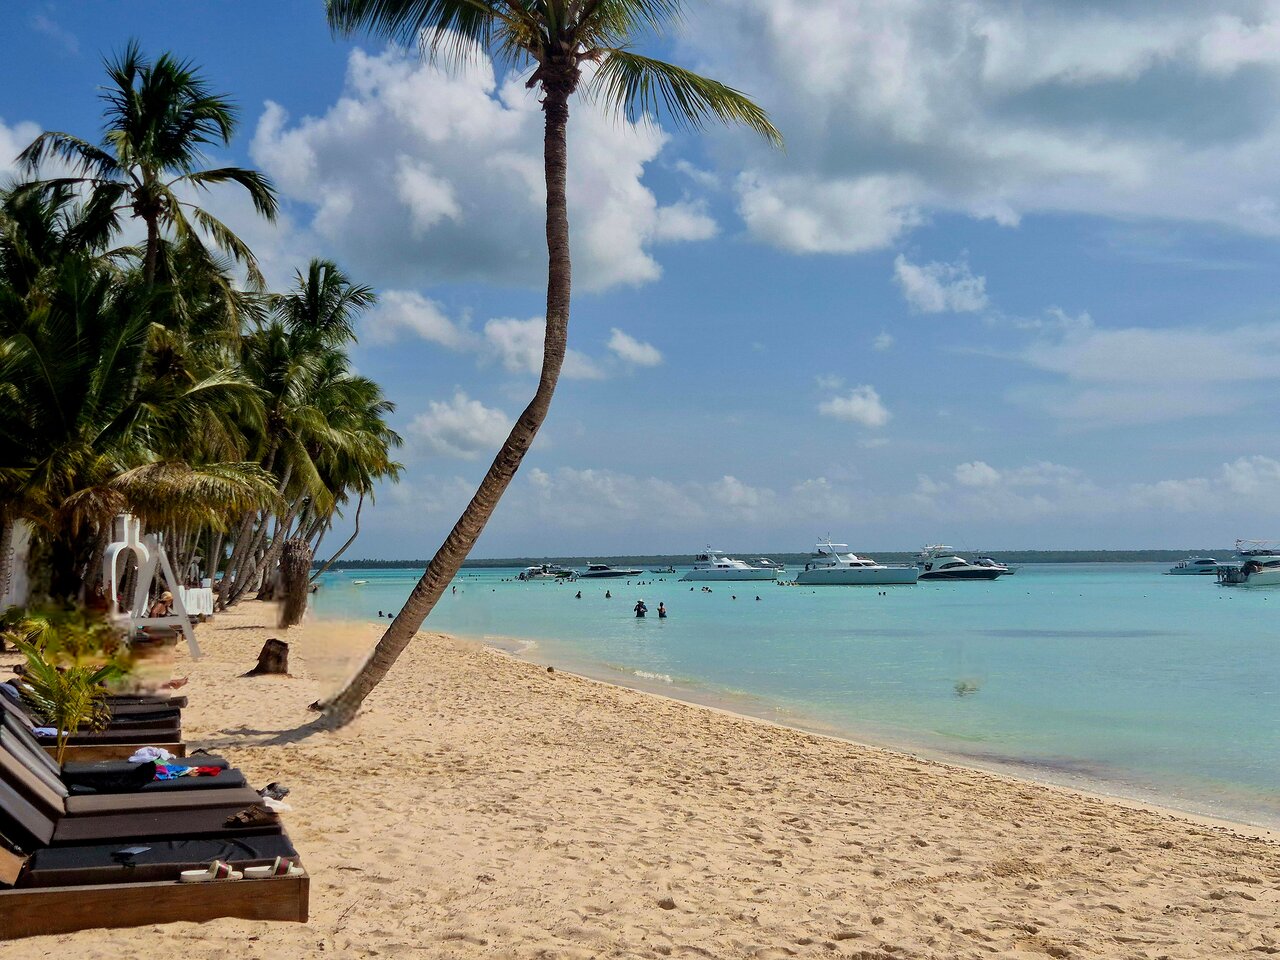
Пов’язане зображення пляжу та морського дна може допомогти дослідникам зрозуміти узбережжя як єдиний безперервний ландшафт.
Local explorer & expert guide in Dominikánská Republika Dovolená.